假设演练:20 个观察点只完成 16 个
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
假设任务与观察目标
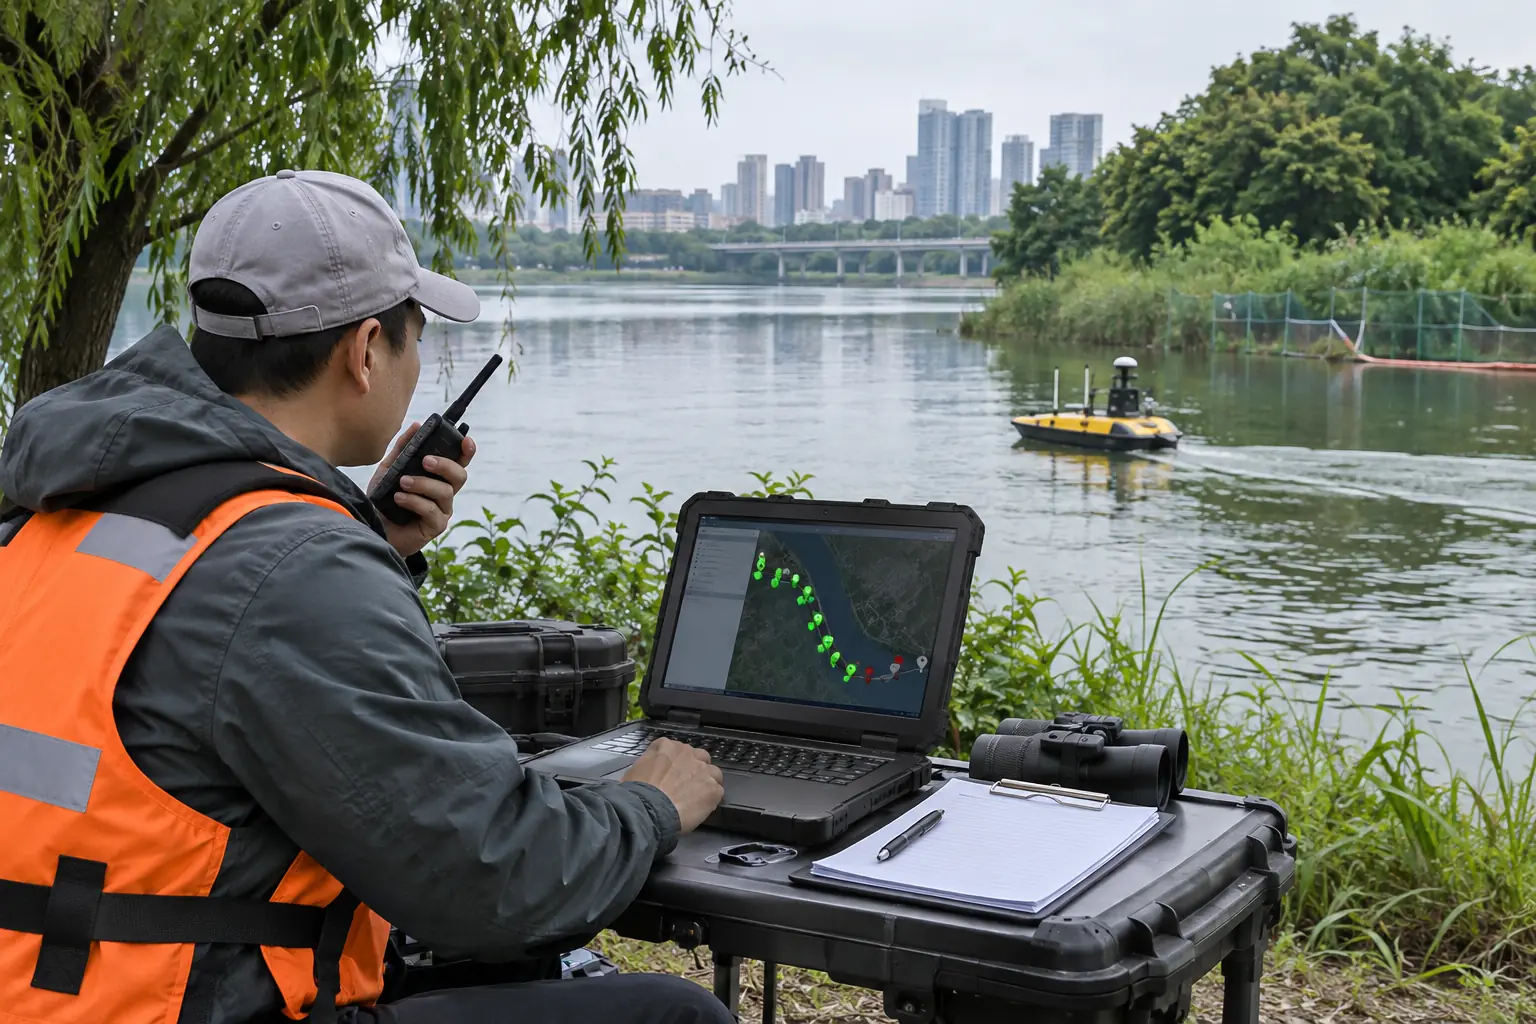
设定一轮河湖巡检有二十个固定观察点,十六点原始资料完整,两点被临时停泊船遮挡,两点因任务提前中止未到。先用目标编号、实际地图版本和时间位置确认点位,区分经过坐标与取得可判读资料。每点都有观察目的和所需方向,照片拍摄成功只说明文件存在,不能自动证明目标已被有效观察。
路线一:原点择时复查
对遮挡点确认障碍是否可能在适当时段消失,另排同目标的复查;未到达点先解决原任务中止条件,再按已批准范围执行。复查保留新的日期和环境,与旧任务关联而非覆盖。此路有利于维持相近视角,便于长期比较,但可能延后完成,需要有人跟踪,不能把复查预约写成观察已经完成。
路线二:替代视角或人工接续
若遮挡长期存在,由任务负责人评估可行替代视角,或安排经确认的人工方法观察同一对象。替代需要核对是否仍看得到原任务所需特征,不能拿邻点清晰照片凑数。此路可能尽快补缺,却改变方法和条件,月报写清范围与资料可比限制;若需要超出可达或回收边界,就保持该点未完成。
现场异常和工单交接
复查时再次出现障碍、定位或控制异常,按本机与现场预案中止相应动作。记录影响点位与当前状态,不能为了补齐百分比临时闯入限制区。新发现事件建立自己的工单,与路线完成状态分开;有图但仍待专业核查的现象,不因路线结束自动关闭。接收人知道何时重查、需要什么条件和谁负责。
覆盖算例与统计边界
十六除二十为百分之八十,按本例表示有效观察覆盖。两处遮挡和两处未到分别保留原因,不把航迹经过算作百分之百。假设复查补齐三点而一处仍不可观察,可报告十九点有资料并注明不同日期;不是第一次任务原本就完成十九点。该比例不能转成污染检出率或设备可靠性,统计范围变化时同时说明分母。
如何决定完成或保留待办
逐点检查原始文件、目标身份、所需视角与可判读性,记录复查方式和条件。能够回答原观察问题的点才更新状态;无法观察的点交任务负责人判断替代或调整用途,不由操作员自行写正常。最终交付计划、实际与复查三种状态,让下一班能直接接续,而不是重新猜二十点中到底漏了哪里。
开始前的条件
1. 二十点观察目的、视角与地图版本
2. 实际原始影像、遮挡和任务中止原因
3. 复查窗口、替代方法及现场接管条件
判断依据与资料
具体判断条件
- 完成按有效目标资料而非经过坐标认定
- 不同原因分别有可执行复查或替代
- 统计保留原范围、不同日期和剩余缺口
原始资料阅读
Boat Configuration — Rover documentation
https://ardupilot.org/rover/docs/boat-configuration.html
Failsafes — Rover documentation
https://ardupilot.org/rover/docs/rover-failsafes.html
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。