假设演练:同片漂浮物八张照片如何派单
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
假设输入与身份问题
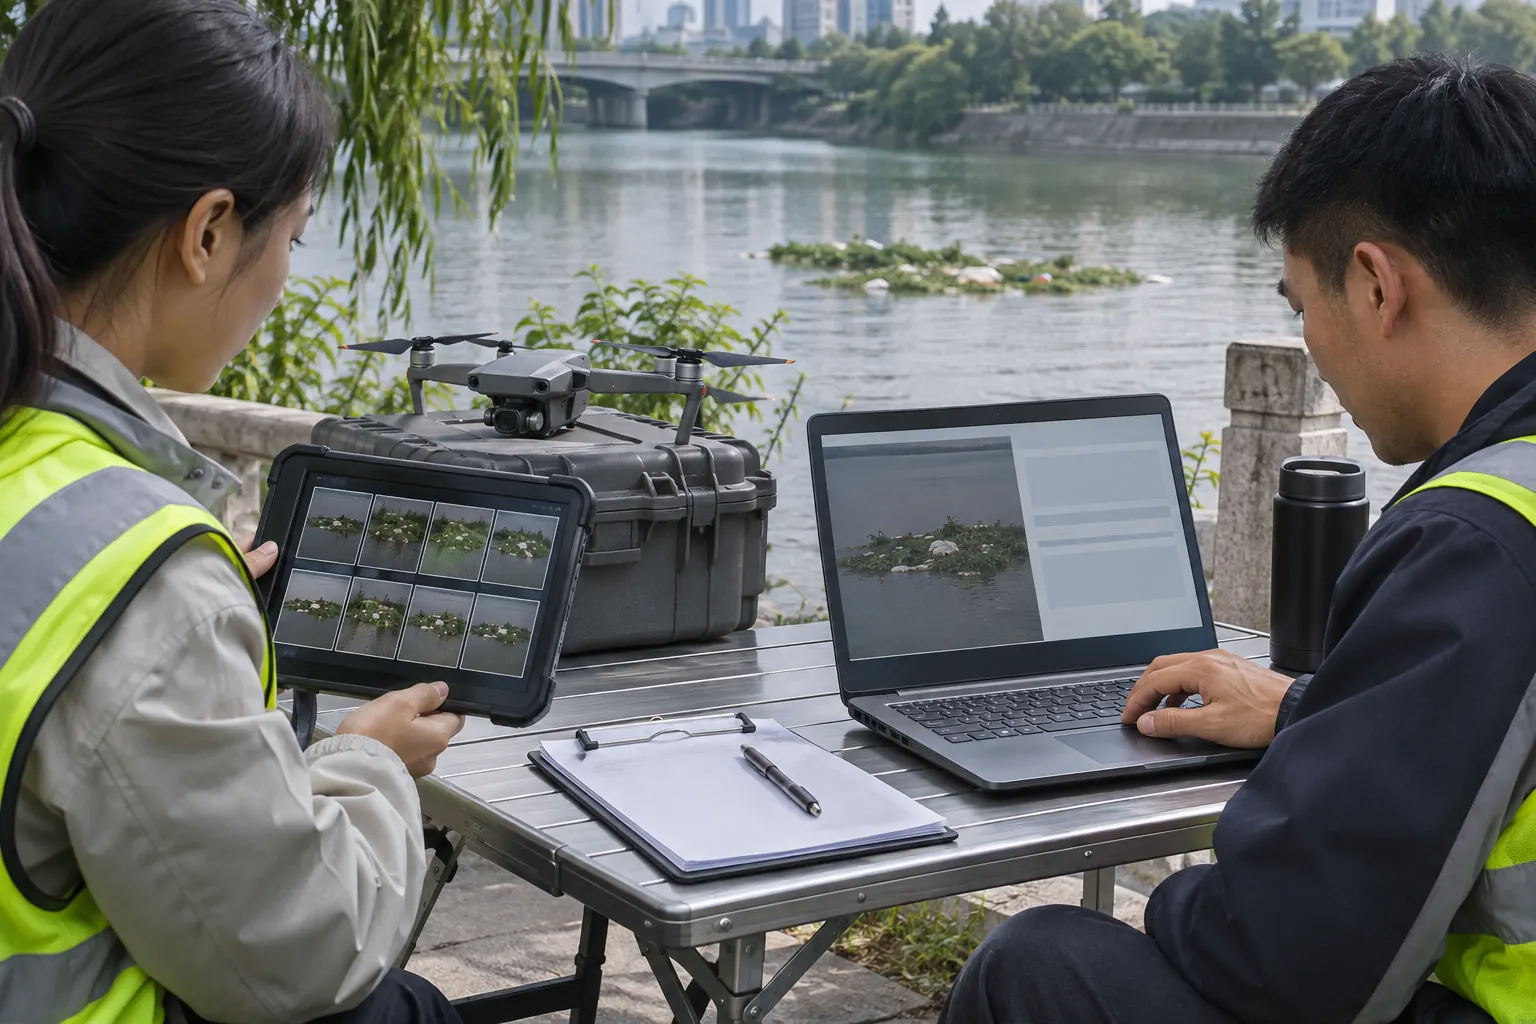
设定一轮巡检在相邻点连续拍到八张相似漂浮物照片,尚未确认是否同一片随水流移动。先保存原图、时间位置、观察方向与固定参照物,检查照片是否重复导出或覆盖命名。八张照片是八份材料,不天然是八个事件;反过来,相似颜色也不能直接证明全部属于同一片,合并需要可解释的关联证据。
路线一:证据充分时合并派单
若连续时序、位置和参照物支持同一事件,建立一个编号,关联八份原始文件,记录各时刻可见范围与移动情况。派给实际处理人时说明最后观察位置,而不是把最初位置当当前仍然有效。此路减少重复处置和重复统计,但必须保留全部证据,不能因合并而丢失另一岸段可能存在的独立漂浮物。
路线二:暂作待关联候选
若原图缺时间、定位不清或中间间断导致身份不明,先保留候选关联,不强行合成一单,也不立即确认八起独立事件。安排适合条件的补查,向值守人员交接哪种证据可以区分。此路避免错误确定,却增加人工核查;看板可以显示材料数和已确认事件数,明确待核查量,不能为了报表整齐提前填结论。
误派与重复工单分支
若已生成多单,先通知处理方哪些可能重复,保留原编号与合并关系,不直接删掉导致现场反馈失联。若一单处理后另一区仍有漂浮物,重新检查身份与范围,不把反馈不同归为人员没有清干净。发现信息来自压缩转发而非原图时,回找原始来源;无法恢复的部分标资料不足,不推断污染成分或来源单位。
假设流程怎样计数
假设核查后确认其中六图属于同一事件,另外两图仍无法判断,应报告一个已确认事件及两份待关联材料,不写三起或八起确定事件。处理后用对应目标与范围复查,确认清理结果;若水流又带来新物料,注明新观察时刻,区分原问题未清与新进入。这里没有对自动识别能力或事件追踪准确率作任何实测声明。
交接与关闭规则
最终交给处理人员的是明确位置、现象、证据索引和待查边界,而不是一堆无序图片。关闭事件需要实际处理反馈与复查依据,材料合并完成只代表整理状态。保留误派、合并、补查和重新打开的历史,下一轮才能解释事件数为何变化;每项变化有具体原因,不能把合并后的下降直接宣传为水域问题减少。
开始前的条件
1. 八张原图的时间、位置及固定参照物
2. 事件身份、观察范围与已派工单关系
3. 处理与复查人员、可行补查条件
判断依据与资料
具体判断条件
- 材料数量与确认事件数量独立统计
- 合并和拆分能追到证据及原工单
- 处理关闭须有复查,不由图片整理自动完成
原始资料阅读
Boat Configuration — Rover documentation
https://ardupilot.org/rover/docs/boat-configuration.html
Failsafes — Rover documentation
https://ardupilot.org/rover/docs/rover-failsafes.html
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。