水面巡检机器人/ 自主航行配套
自主航行配套
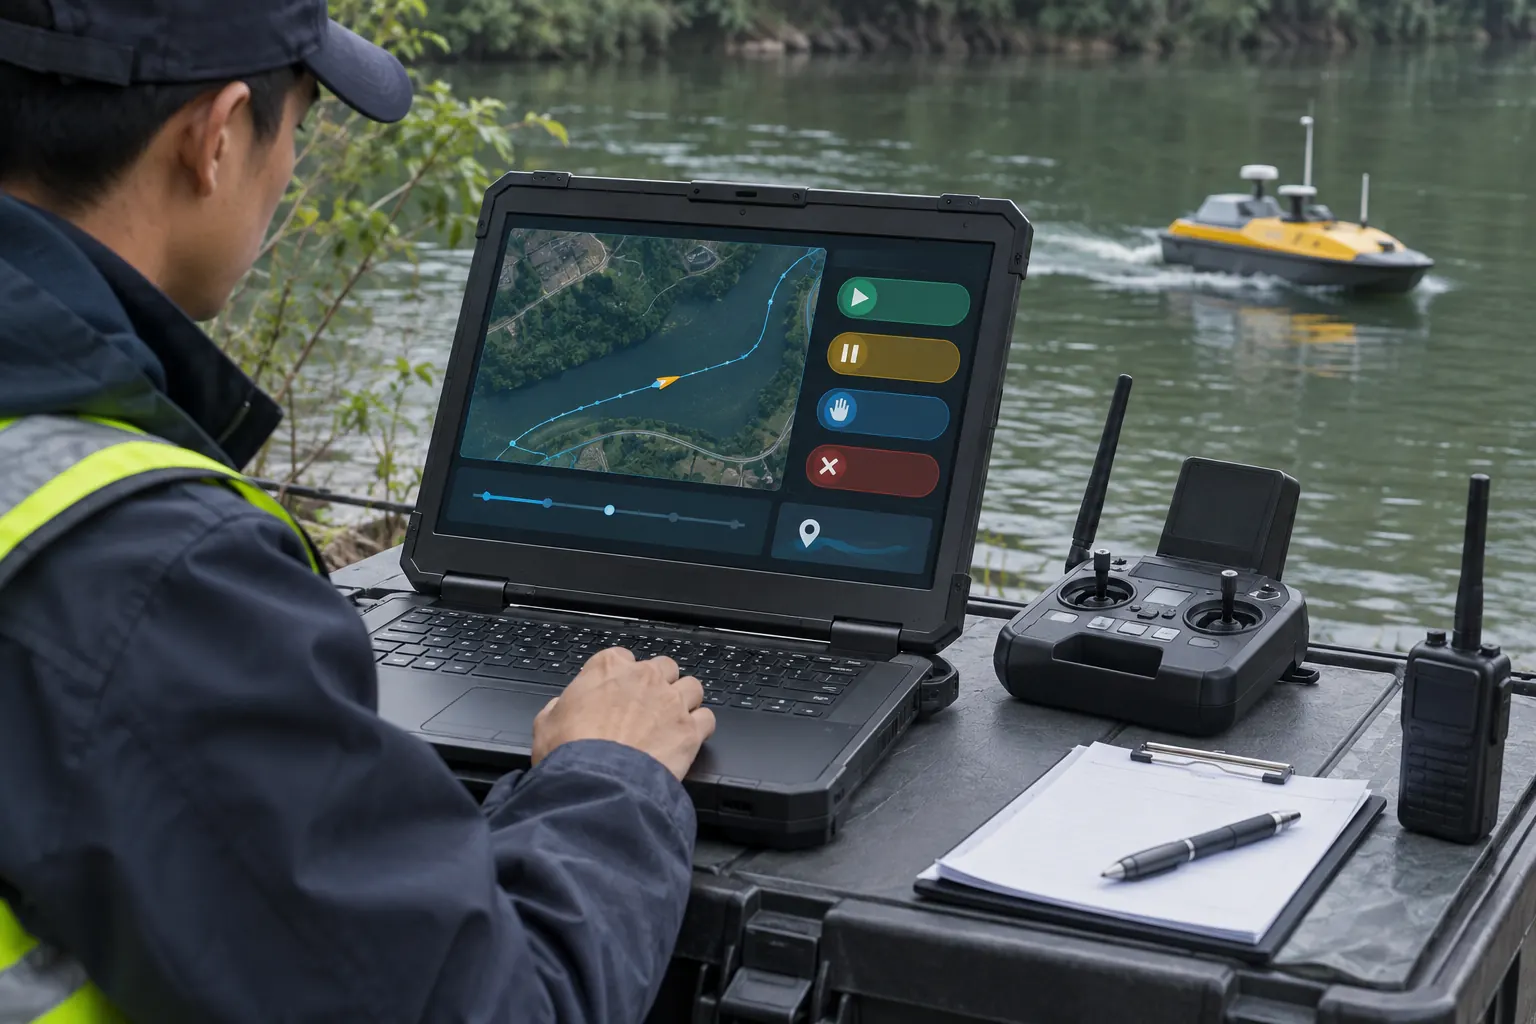
自主航行应明确正常、暂停、人工接管和任务取消状态。任务状态与位置状态需分别记录,避免断线后误认为巡查仍在完成。[S1]
选型与应用说明
原理与关键区别
自主航行应明确正常、暂停、人工接管和任务取消状态。任务状态与位置状态需分别记录,避免断线后误认为巡查仍在完成。[S1]
具体核对步骤
- 画出模式切换和责任角色
- 核对失联与低电的本机行为
- 保存每次中止和恢复时间
容易误判的地方
自动路线不能代替现场观察与回收准备。[S2]
本方向输入与判断
航点、禁入区、人工接管点
路线变更与版本如何审批?
检查动态障碍和中止流程
保留记录
路线版本及中止演练
适用边界
自主功能仍需明确运行边界
原始资料阅读
[S1] Boat Configuration — Rover documentation
https://ardupilot.org/rover/docs/boat-configuration.html
仅针对 ArduPilot Rover 文档,不代表本站有可供货载体或所有船艇都有这些功能。
[S2] Failsafes — Rover documentation
https://ardupilot.org/rover/docs/rover-failsafes.html
具体参数依固件版本;本文不给可直接刷入本机的参数值。
沟通前准备
复核记录字段
1. 画出模式切换和责任角色
2. 核对失联与低电的本机行为
3. 保存每次中止和恢复时间
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。