先建立稳定对象编号
将河段、岸边设施、排口外观观察点和回收点分开编号,保留地图版本。每日路线可以相似,但水位、围挡和水草可能改变可达范围,所以记录实际完成范围而非只引用计划。对于未进入区域写明原因与替代安排,避免巡检报告天然显示百分之百覆盖。本站关注日常观察,不替代环境执法或专业检测结论。
路线状态与事件状态分开
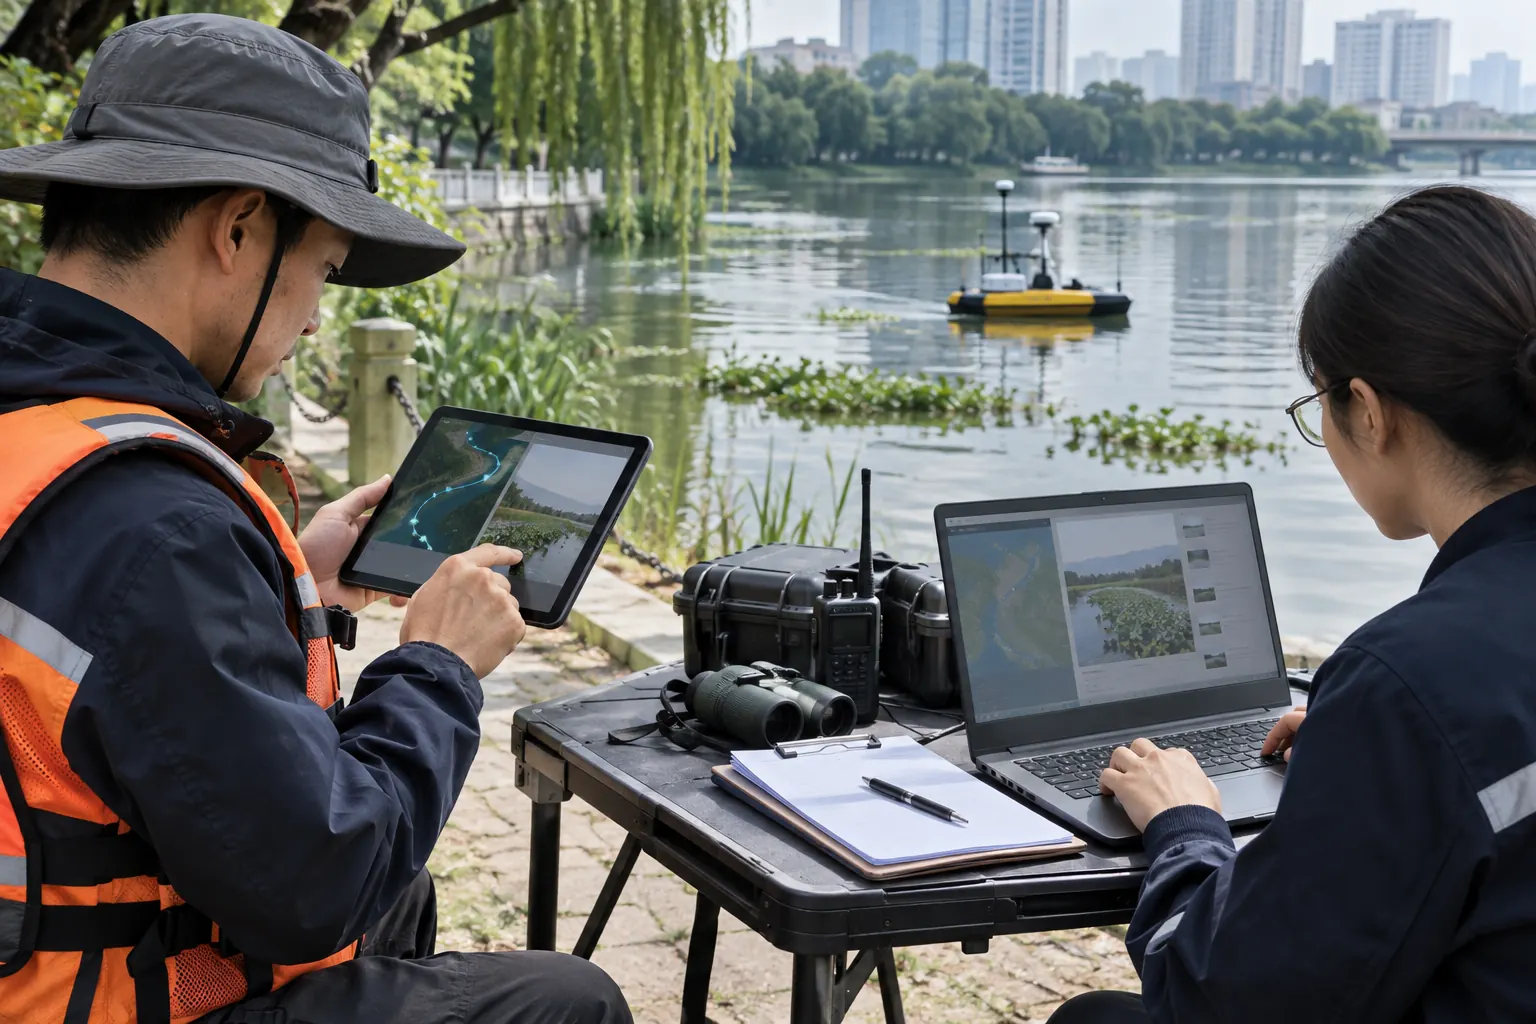
路线可标记待执行、执行中、中止和完成;事件另用待核查、已派单、处理中、待复查及关闭。机器人抵达终点只改变路线状态,不应自动关闭沿途事件。ArduPilot 船艇功能仅是具体系统配置示例,实际平台需核对对应模式;不能从自动行驶推断它能理解或处理所见事件。[S1]
观察先描述可见事实
记录目标号、时间、位置、观察方向、现象和原始影像。例如“某岸段有成片漂浮物”比“某单位排放导致污染”更接近可核对证据。画面不足以判断成分、来源或危害时,将这些标记为待核查。可见光观察和水质测量是不同工作,不把颜色或泡沫直接换算为水质指标。
用假设任务检查覆盖口径
假设计划观察 20 个固定点,16 个资料完整、2 个因停泊船遮挡、2 个因任务中止未到达。按本例口径有效观察覆盖为 16÷20=80%,另外四个点分别列出复查方案。若航迹经过遮挡点,也不能算观察完成。统计新增事件数时还要合并同一事件的多张照片,不能按图片张数放大发现量。
异常时保留暂停和接管链
任务中止要记触发、位置、操作者和恢复决定。低电与通信异常并非同一失效,参考系统文档分别确认动作,不为了完成计划而随意关闭保护。[S2] 现场人员应知道如何在批准边界内接管和回收;若无法确认回收条件,应缩小任务,不把“之后再取”作为默认处置。
关闭事件必须有复查证据
工单关闭应附处理反馈、复查日期、相同对象的原始影像及仍存在的问题。无法在相近视角拍摄时说明差异,避免把不同位置照片当成处理前后对照。月报分别呈现路线完成、观察覆盖、有效事件、处理和复查结果,才能看出机器人巡查与人工处理之间是否衔接。
交接时还应注明本轮地图版本和记录时区,使下一班能找到相同目标并判断事件是否仍需复查。
资料依据与适用范围
[S1] Boat Configuration — Rover documentation — ArduPilot
https://ardupilot.org/rover/docs/boat-configuration.html
支持内容: 船艇模式与保持位置功能需要相应载体和配置。
适用范围: 仅针对 ArduPilot Rover 文档,不代表本站有可供货载体或所有船艇都有这些功能。
查阅日期: 2026-11-04
[S2] Failsafes — Rover documentation — ArduPilot
https://ardupilot.org/rover/docs/rover-failsafes.html
支持内容: 遥控、地面站与电池失效应分别核对触发及动作。
适用范围: 具体参数依固件版本;本文不给可直接刷入本机的参数值。
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。